摘要
- 问题
- 示例任务中,夹爪闭合、上抬后,透明方块从指间滑出。透明表面是不是原因?
- 设计
- 三组条件:基准 B(无膜)、安慰剂 P(贴透明膜)、干预 I(贴哑光膜)。按 B → P → I 排列时,相邻两组只差一个因素。
- 主要比较
- I − P:两组都贴了膜,只差透明度。
- 主要结局
- 任务成功(方块放进目标位)。
- 样本量
- 若要以 80% 功效检出 20 个百分点的成功率差,每组约 97 回合(规划计算,见第 6 节)。
- 状态
- 未执行。所有结果位置标「待执行」。
1背景
透明物体对常见的深度相机是已知难题:在透明表面上,深度读数常常缺失,或者直接「穿过」物体读到后面的背景1,2。已有工作多从感知一侧改进,例如从单张 RGB-D 图像估计透明物体的几何1,或者用神经辐射场重建后再规划抓取2。
我们关心一个更窄的问题:在一次具体的失败里,透明本身是不是原因;以及比较要怎样设计,得出的答案才站得住。这需要把「改变透明度」和「为了改变透明度而做的动作」分开3,4。
本站的示例画面是线描示意,不是实验录像。真实执行后,视频与轨迹会作为证据工件保存在 Workbench。
2问题与假设
- H1 · 主要I 的任务成功率高于 P。若成立,且前提 A1、A2 成立,则差异可归因于表面变得不透明。
- H2 · 对照检查P 与 B 的成功率只相差很小。如果 P 明显不同于 B,说明「贴膜」这个动作本身就会改变结果,H1 的解释需要修正。
- H3 · 机制,探索性透明条件(B、P)下的抓取点估计误差大于 I。
前提 A1:两种膜的接触摩擦相近(执行前实测,见第 9 节)。前提 A2:除膜以外的条件保持不变(见保持不变清单)。
3研究设计
三组按 B → P → I 排列:B 到 P 只多了「贴膜」这个动作,P 到 I 只把透明膜换成哑光膜。于是 P − B 检查动作本身的影响,I − P 检验透明度。I − B 同时混了两个因素,只作次要报告。
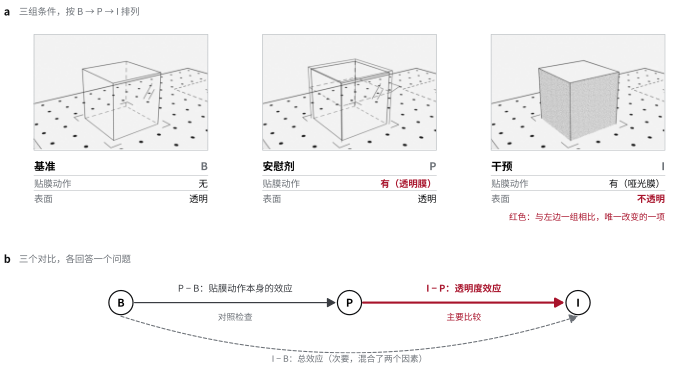
回合顺序按区组随机:每 6 回合一个区组,三组各 2 回合,避免电量、温度、磨损这类随时间漂移的因素集中落在某一组。任务是否成功,由记录的方块终点位姿按预先写定的阈值自动判定,不靠人看视频。报告格式参照 CONSORT 的平行组比较清单5。
4因果模型
膜类型同时改变三样东西:透明度、纹理和摩擦。安慰剂的作用,是让「摩擦」这条路在 P、I 两组里一样(前提 A1),于是 I − P 只剩透明度和纹理两条路3,4。
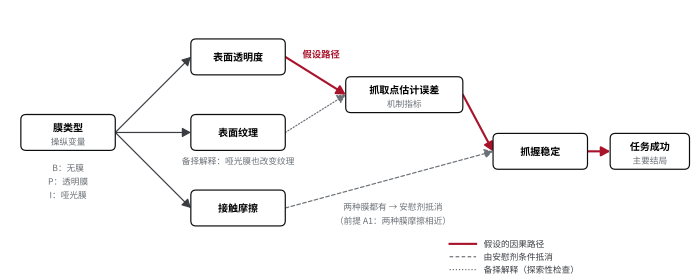
老实说:纹理这条路我们目前分不开,因为哑光膜既不透明又有纹理。所以 I − P 更准确的说法是检验「不透明 + 哑光纹理」这一组合。要单独归因于透明度,需要一种不透明但光滑的膜作为第四组,留到下一版计划。
5变量与测量
| 变量 | 角色 | 定义 | 记录方式 |
|---|---|---|---|
| 条件 | 自变量 | B / P / I | 协议记录 |
| 任务成功 | 主要结局 · 二值 | 方块终点在目标框内,且朝向偏差在阈值内 | 终点位姿,自动判定 |
| 滑落 | 次要结局 · 二值 | 上抬过程中,方块相对夹爪的位移超过阈值 | 轨迹记录 |
| 滑落时刻 | 次要结局 · 时间 | 从闭合到滑落的时间;全程未滑落记为删失 | 轨迹记录 |
| 抓取点估计误差 | 机制指标 · mm | 估计的抓取点与真值位姿之间的距离 | 感知输出 + 真值位姿 |
| 起始位姿偏差、光照读数 | 协变量 | 每回合开始时测量 | 每回合记录 |
所有阈值在协议 v1 中写定;执行开始后不再修改。
6样本量
我们还没有基准成功率的实测值,所以按方差最大、也最保守的 p = 0.5 计算。若要以 80% 功效、双侧 α = 0.05 检出 20 个百分点的成功率差,每组约需 97 回合;要 90% 功效,约需 130 回合。差异越小,所需回合数增长越快:Δ = 0.15 时约需 174 回合。计算用两比例检验的正态近似6。
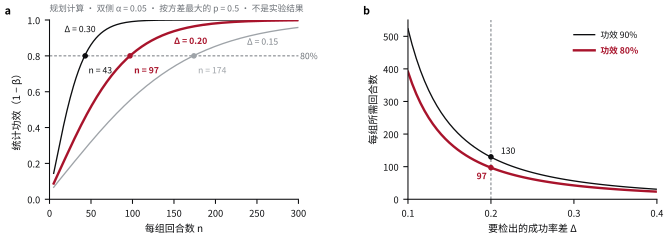
这些是规划数字。最终回合数在协议 v1 中写定,执行中不因中途结果增减。
7分析计划
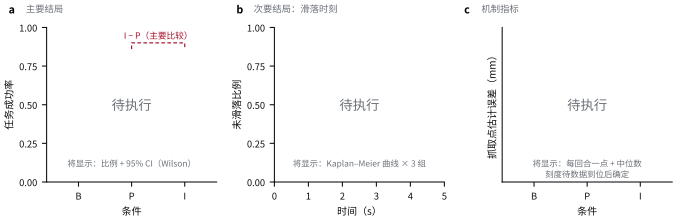
- 主要分析:I 与 P 的成功率差及其 95% 置信区间(Newcombe 基于 Wilson 区间的方法7,8),双侧 Fisher 精确检验,α = 0.05。只有一个主要比较,不做多重校正。
- 次要分析:P − B、I − B 用同样方法报告区间,只描述,不据此下结论。滑落时刻用 Kaplan–Meier 曲线与 log-rank 检验。
- 机制指标:抓取点估计误差按组报告中位数与四分位距,并给出每回合的原始点。
- 不做:中途偷看结果、按结果改阈值、事后挑选好看的子集。任何偏离计划的地方,都写进偏离记录。
8结果怎么读
执行之前,先写下每种可能结果对应的解读,免得结果出来以后再找说法。
| I − P | P − B | 解读 |
|---|---|---|
| 明显大于 0 | 接近 0 | 支持 H1:不透明(加哑光纹理)改善抓取;贴膜动作本身没有明显影响 |
| 明显大于 0 | 明显不为 0 | 部分支持:透明度有作用,但贴膜动作本身也改变结果,需要进一步拆分 |
| 接近 0 | 接近 0 | 不支持:透明度不是这次失败的主要原因,回到候选因素列表 |
| 接近 0 | 明显不为 0 | 贴膜动作本身影响结果;透明度没有显示作用 |
「明显」指 95% 置信区间不包含 0;「接近 0」指区间落在 ±10 个百分点以内。两个界限都在执行前写定。
9局限与风险
- 前提 A1 可能不成立:两种膜的摩擦可能不同。执行前用倾斜滑动测试测量两种膜的摩擦系数;差异大就换膜,不硬做。
- 纹理和透明度混在一起:见第 4 节。需要第四组(不透明、光滑的膜)才能分开。
- 外推有限:单一方块、单一夹爪、单一场景。结论只适用于这个设置。
- 示意不是证据:本站插图都是线描示意。真实执行的视频、轨迹和协议版本会作为证据工件保存,并在这里链接。
参考文献
- Sajjan, S. S., Moore, M., Pan, M., Nagaraja, G., Lee, J., Zeng, A. & Song, S. ClearGrasp: 3D shape estimation of transparent objects for manipulation. IEEE International Conference on Robotics and Automation (ICRA), 2020. arXiv:1910.02550.
- Ichnowski, J., Avigal, Y., Kerr, J. & Goldberg, K. Dex-NeRF: Using a neural radiance field to grasp transparent objects. Conference on Robot Learning (CoRL), 2021. arXiv:2110.14217.
- Pearl, J. Causality: Models, Reasoning, and Inference, 2nd edn. Cambridge University Press, 2009.
- Hernán, M. A. & Robins, J. M. Causal Inference: What If. Chapman & Hall/CRC, 2020.
- Schulz, K. F., Altman, D. G. & Moher, D. CONSORT 2010 Statement: updated guidelines for reporting parallel group randomised trials. BMJ 340, c332 (2010).
- Fleiss, J. L., Levin, B. & Paik, M. C. Statistical Methods for Rates and Proportions, 3rd edn. Wiley, 2003.
- Wilson, E. B. Probable inference, the law of succession, and statistical inference. Journal of the American Statistical Association 22, 209–212 (1927).
- Newcombe, R. G. Interval estimation for the difference between independent proportions: comparison of eleven methods. Statistics in Medicine 17, 873–890 (1998).